La chirurgie robotique désigne l’utilisation de plateformes robotisées pour assister le geste du chirurgien lors d’interventions mini-invasives. Apparue dans les années 1990, elle s’est imposée dans de nombreux blocs opératoires, dans le public comme dans le privé.
D’après des estimations publiées par des sociétés savantes et organismes internationaux, l’essor est rapide : on est passé de quelques dizaines de milliers d’actes au milieu des années 2000 à plusieurs centaines de milliers par an aujourd’hui.
Ce guide propose un panorama clair et structuré : comment ça marche, quels types de robots existent, quels avantages et limites, pour quelles opérations, combien ça coûte, et quelles innovations arrivent.
À retenir en 30 secondes :
- Vision 3D HD + bras articulés + console : le triptyque technologique qui permet un geste stable, précis et filtré des tremblements.
- Mini-invasif : incisions plus petites, récupération accélérée, moins de douleur et de pertes sanguines.
- Courbe d’apprentissage et coûts élevés : la qualité dépend de l’expérience de l’équipe et du modèle économique de l’établissement.
- Domaines phares : urologie (prostate), gynécologie (hystérectomie), digestif/colorectal, cardiaque, ORL, orthopédie (genou).
Comment fonctionne un système de chirurgie robotique ?
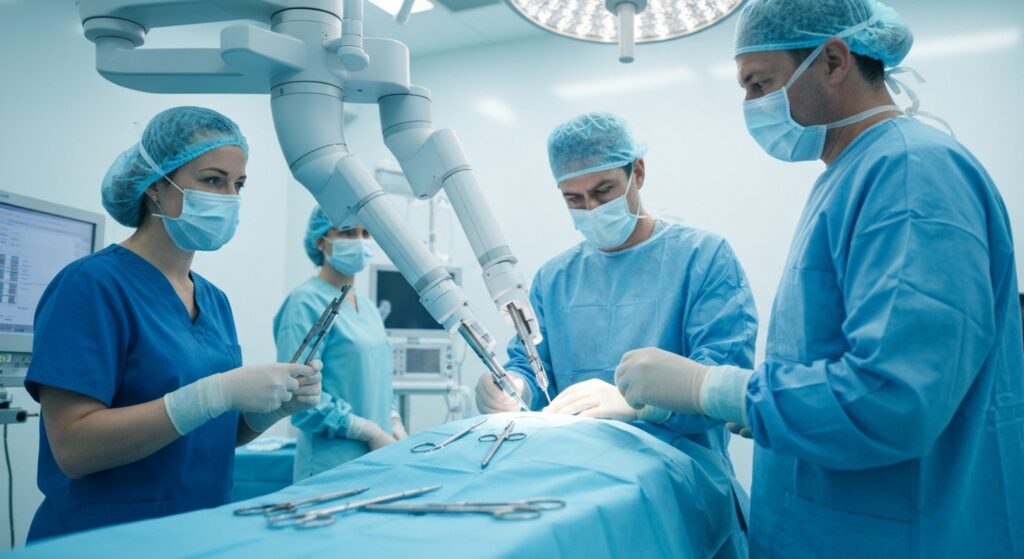
- Système de visualisation 3D haute définition : une caméra stéréoscopique insérée par une petite incision offre un grossissement (jusqu’à ~10×) et une perception de profondeur utiles pour disséquer finement les tissus et mieux identifier vaisseaux et nerfs.
- Bras robotisés articulés : selon les plateformes, on compte 3 à 7 bras (généralement deux ou trois pour les instruments et un pour la caméra). Les extrémités dites « endowrist » reproduisent et amplifient l’amplitude du poignet humain, avec une précision de l’ordre du dixième de millimètre.
- Console de commande ergonomique : le chirurgien, assis, pilote via joysticks et pédales. Certaines consoles proposent une rétroaction haptique (retour d’effort) et des filtres anti-tremblements pour stabiliser le geste.
Types de robots chirurgicaux
- Systèmes téléopérés (p. ex. : da Vinci®) : le robot ne « décide » pas, il exécute en temps réel les mouvements commandés par le chirurgien depuis la console.
- Robots semi-autonomes (p. ex. : ROSA® Knee en orthopédie) : guidage et assistance au positionnement/à la coupe selon un plan opératoire, avec validation humaine obligatoire.
- Robots entièrement autonomes (recherche) : réservés à des protocoles expérimentaux ; l’autonomie complète reste un horizon, avec validation éthique et réglementaire stricte.
Avantages cliniques et organisationnels
- Incisions plus petites et traumatisme réduit : moins de douleur, récupération plus rapide, retour précoce à domicile.
- Précision accrue : dissection nerveuse fine (urologie, ORL), sutures délicates (cardiaque), meilleurs angles en pelvis étroit.
- Vision améliorée : contraste des tissus, profondeur, zoom : utile pour la préservation des nerfs et des vaisseaux.
- Ergonomie opérateur : posture assise, réduction de la fatigue, standardisation des gestes via procédures et simulation.
- Qualité et équité des soins : quand l’accès est assuré, la robotique peut homogénéiser certains résultats au sein d’une équipe formée.
Limites, risques et précautions
- Coûts élevés : investissement initial, consommables, maintenance (voir Chiffres clés ci-dessous).
- Courbe d’apprentissage : résultats corrélés à l’expérience de l’équipe (volume de cas, mentoring, simulation).
- Durée opératoire parfois plus longue au début, compensée par une convalescence plus courte.
- Dépendance technique : nécessité de plans de secours (conversion en cœlioscopie classique ou laparotomie) en cas d’aléa matériel.
- Éthique et information : consentement éclairé du patient, traçabilité des instruments et transparence sur les performances attendues.
Applications les plus fréquentes
- Urologie : prostatectomie robot-assistée, néphrectomie partielle.
- Gynécologie : hystérectomie, chirurgie de l’endométriose profonde.
- Digestif / colorectal : rectopexie, résection du rectum en pelvis étroit.
- Cardio-thoracique : pontages coronariens et plasties valvulaires sélectionnées.
- ORL : chirurgie transorale robotisée (TORS) pour certaines tumeurs.
- Orthopédie : arthroplastie du genou avec guidage robotisé.
Déroulé type d’une intervention robot-assistée
- Avant l’intervention : consultation, imagerie, plan opératoire, check-list d’instruments, brief équipe.
- Installation : position du patient, champs stériles, trocarts, test de tous les bras.
- Docking : connexion du robot aux trocarts, paramétrage de la caméra 3D et des instruments.
- Temps opératoire : dissection, section/suture, contrôle hémostase, éventuellement anastomoses.
- Fin de geste : retrait instruments, fermeture mini-invasive, réveil, protocole analgésique.
Chiffres clés & coûts (ordres de grandeur)
- Investissement initial : environ 1,5 à 2 M€ par robot selon la configuration.
- Formation / certification : 30 000 à 50 000 € par chirurgien (simulation, compagnonnage, évaluations).
- Consommables / instruments : ~700 à 2 000 € par intervention (limite d’usage pour chaque instrument).
- Remboursement (ex. France) : la prostatectomie robotique est valorisée dans une tranche proche de 3 800 € (vs. ~3 200 € en moyenne), montants indicatifs susceptibles d’évoluer.
- Financements : combinaisons public-privé, dotations hospitalières, donations, appels à projets européens (ex. : programmes de recherche type Horizon Europe).
Important : ces montants sont indicatifs et varient selon les pays, les versions de robots, les volumes opératoires et les contrats de maintenance. Un business plan intègre aussi le gain potentiel de journées d’hospitalisation, l’attractivité médicale et la trajectoire qualité/sécurité.
Qualité, sécurité et cadre réglementaire
- Marquage et homologation : seuls les dispositifs marqués et autorisés peuvent être utilisés en pratique clinique.
- Traçabilité : suivi des instruments (nombre d’utilisations), cycle de stérilisation, maintenance documentée.
- Check-lists et simulation : protocole d’équipe, simulation pré-clinique et audit régulier des pratiques.
- Protection des données : si enregistrement vidéo, respecter le cadre de confidentialité et d’information du patient.
Perspectives et innovations
- Intelligence artificielle : assistance contextuelle, prévention des collisions, aide à la reconnaissance des plans anatomiques, mais maintien de la décision humaine.
- Robotique miniaturisée : instruments plus fins, chirurgie à orifice unique (single-port), accès naturels (NOTES).
- Télé-chirurgie (réseaux haut débit/5G) : assistance à distance, supervision d’experts, formation immersive.
- Réalité augmentée et virtuelle : superposition d’images préopératoires (scanner/IRM) sur l’anatomie per-opératoire, simulateurs ultra-réalistes pour la formation.
- Haptique avancée : retours d’effort plus fins pour mieux « sentir » les tissus.
FAQ
La chirurgie robotique désigne l’utilisation de robots assistés pour accomplir des interventions chirurgicales complexes avec une grande précision, réduisant l’invasion et améliorant la sécurité pour le patient grâce à des technologies avancées.
Les avantages incluent une réduction significative de la taille des incisions, une meilleure précision lors des gestes chirurgicaux, ainsi qu’une récupération plus rapide et moins de complications, permettant ainsi d’améliorer la qualité des soins prodigués aux patients.
Un système de chirurgie robotique se compose généralement d’un système de visualisation 3D haute définition, de bras robotisés articulés assurant une précision de déplacement impressionnante, et d’une console de commande sophistiquée qui restitue un retour tactile au chirurgien.
Les perspectives futures comprennent l’intégration de l’intelligence artificielle pour améliorer l’autonomie, la miniaturisation des robots, la téléchirurgie à distance et l’utilisation de la réalité augmentée et virtuelle, ouvrant de nouvelles voies pour la chirurgie moderne.
La formation des chirurgiens évolue avec la mise en place de programmes spécifiques et de certifications, permettant d’acquérir les compétences nécessaires pour manipuler les technologies robotiques, standardiser les pratiques et garantir un haut niveau de précision durant les interventions.